
- 전체
- 물리
- 천체물리 - 우주(과학)
- 정보 (및 수학)
- 화학
- 생물 및 의학 (건강)
- 전기전자
- 지구과학 and 환경
- 사회과학
- 기계
- ITFIND 주간 기술 동향
- 월간 ICT 동향
- 인문학(과학)
생물 및 의학 (건강) 바이오닉 애벌레 구조의 자체 크롤링 구동 장비 개발
2015.05.10 22:55
바이오닉 애벌레 구조의 자체 크롤링 구동 장비 개발http://mirian.kisti.re.kr/futuremonitor/view.jsp?cn=GTB2015050033&service_code=03 |
|
|---|---|
| KISTI 미리안 『글로벌동향브리핑』 2015-05-05 | |
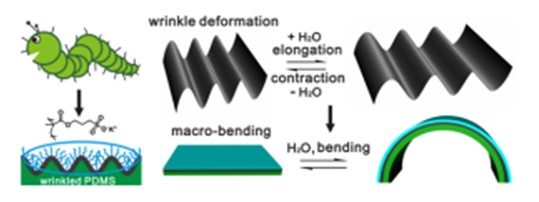


| 대자연 속의 생물 조직 혹은 장기는 모두 물리/화학 신호를 사지(Limb)의 운동 기능으로 전환시키는 기능을 보유하고 있다. 예를 들면 자연 환경의 변화가 발생할 때 신경 신호는 사지의 운동으로 전환하게 된다. 대자연에서 영감을 받아 과학자들은 여러 가지 인조 구동 디바이스를 개발하여 이런 과정을 시뮬레이션함으로써 전기, 열, 광, 화학 에너지 등을 기계 운동으로 전환시키는데 성공하였다. 응답성 폴리머는 제일 폭넓게 각종 구동 장치를 개발하는데 응용되고 있다. 폴리머 브러쉬는 특수한 표면 물리 화학 특성을 보유하고 있기 때문에 각종 응답성 장치에 폭넓게 응용되고 있다. 폴리머 브러쉬는 화학 본드 앵커(Bond anchor)를 통해 표면에 고정되는 동시에 표면에서 지향성이 강하고 환경 변화가 발생할 때 가역적인 형태 변화를 발생시키게 된다. 현재 이미 보도된 각종 유형의 구동 장치 속에서 습도 응답성을 보유하고 있는 폴리머는 과학자들의 폭넓은 취미를 불러일으키고 있다. 물은 자연계 속의 생물 생존, 증식(Multiply)을 발생시키는 중요한 자원인 동시에 이런 장치는 복잡한 신경 반응을 이용하기 보다 더욱 쉽고 실제적으로 응용할 수 있는 특징을 보유하고 있다. 현재 보도된 구동 디바이스는 이미 각종 휘는 운동을 실현한 상황이지만 여전히 부분적인 문제점이 존재하고 있다. 예를 들면 물은 구동 장치 속의 확산 속도를 느리게 하기 때문에 구동 속도가 비교적 느려지고 특히 체적이 큰 구동 장치는 구동 속도를 더욱 느리게끔 하는 동시에 휘는 변화 과정에서 큰 체적 변화에 따라 변하게 되는데, 이런 상황은 정밀 장치 제조에 불리한 상황이다. 동시에 대부분의 상황에서 기판 형태는 구동 행위에 중요한 영향을 끼치는데 이런 상황에 대한 연구는 비교적 적은 상황이다. 중국과학원 란저우(蘭州) 화학물리 연구소 저우펑(周峰) 연구원 연구팀은 최근 관련 연구를 통해 바이오닉 애벌레(Bionic Caterpillars) 구조를 이용하고 주름 구조의 PDMS(polydimethylsiloxane) 표면 접목 응답성 폴리 전해질 브러쉬(Polyelectrolyte brushes)를 통해 이방성, 순간 응답성 등 성능을 보유하고 있는 구동 디바이스를 개발하는데 성공하였다. 연구팀은 이번 연구를 통해 구동 디바이스 개발을 위한 혁신적인 아이디어를 제시하였다. 연구팀은 PDMS 탄성체 박막 표면으로 하여금 표면 유발-원자 이전 자유기 폴리머 접목(Graft)을 통해 습도 응답성을 보유하도록 한 폴리 전해질 브러쉬로 애벌레 운동을 시뮬레이션하는데 성공하였다. 연구팀은 이번 연구를 통해 폴리 브러쉬는 기판 표면 상에서 기타 본체 폴리머 재료로 하여금 더욱 높은 구조 워핑도(Warping degree)를 보유할 수 있도록 함으로써 구동 장치 속에서의 물 분자 확산에 유리하도록 하였을 뿐만 아니라 구동 속도를 향상시킨다는 점을 입증하였다. 연구팀은 이번 연구를 통해 폴리머 체인은 습도가 변할 때 가역성 팽창, 수축 현상을 발생시키는데 동 장치 응답성은 매우 신속(<1s)한 동시에 주름의 방향은 휘어지는 방향을 결정하게 된다는 연구 결론을 도출하였다. 연구팀은 주름 제어를 통해 나선, 계단식으로 휘어지는 등 복잡한 3차원 구조를 개발하였다. 연구팀은 이번 연구를 통해 주름 운동은 부분적인 생물 방향 운동을 시뮬레이션할 수 있는데 예를 들면 애벌레 크롤링(crawling)은 바디 피부의 확장 및 수축을 통해 피부의 주름 형태와 운동을 개변시킬 수 있다는 점을 입증하였다. 이론 상에서 모든 휘어지는 장치는 자체적으로 크롤링(crawling) 운동을 실현할 수 있다고 하지만 실제적인 조작 과정에서 신속한 응답성을 보유한 장치여야만 가시적인 크롤링을 실현할 수 있는 상황이다. 연구팀의 관련 연구 성과는 Small 학술지에 발표되었다(2015, doi: 10.1002/smll.201500577). 그림 1. 연구팀이 개발한 바이오닉 애벌레 구조의 자체적인 크롤링(crawling) 구동 장치임. |
|
|
자료를 가져가실 때에는 출처 KISTI 미리안 『글로벌동향브리핑』을 밝혀 주시기 바랍니다.
|
|
본 웹사이트는 광고를 포함하고 있습니다.
광고 클릭에서 발생하는 수익금은 모두 웹사이트 서버의 유지 및 관리, 그리고 기술 콘텐츠 향상을 위해 쓰여집니다.
광고 클릭에서 발생하는 수익금은 모두 웹사이트 서버의 유지 및 관리, 그리고 기술 콘텐츠 향상을 위해 쓰여집니다.
